KI-Beratung Beta

  • Produktbild: Sehr fortgeschrittene Handhabungssysteme
  • Produktbild: Sehr fortgeschrittene Handhabungssysteme
Band 9

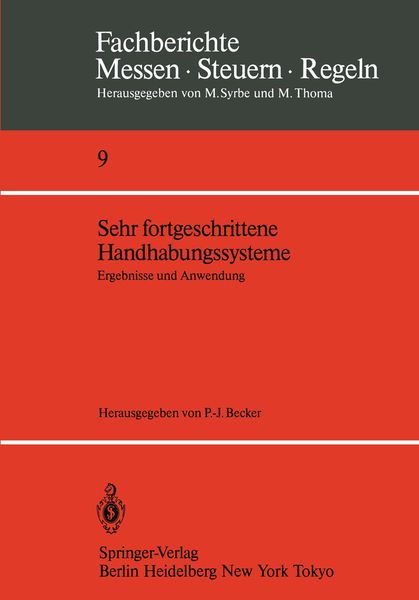
Sehr fortgeschrittene Handhabungssysteme Ergebnisse und Anwendung

56,90 €

inkl. gesetzl. MwSt., Versandkostenfrei


Beschreibung

Das mit Mitteln des BMFT durchgefUhrte Vorhaben "Sehr fortgeschrittene Handhabungssysteme" hatte eine Laufzeit vom 01.08.1977 bis zum 31.12.'82. Es wurde am Fraunhofer-Institut fUr Infornations- und Datenverarbeitung (IITB), Karlsruhe, in Zusarnmenarbeit mit dem Fraunhofer-Institut fUr Produktionstechnik...

Beschreibung

Das mit Mitteln des BMFT durchgefUhrte Vorhaben "Sehr fortgeschrittene Handhabungssysteme" hatte eine Laufzeit vom 01.08.1977 bis zum 31.12.'82. Es wurde am Fraunhofer-Institut fUr Infornations- und Datenverarbeitung (IITB), Karlsruhe, in Zusarnmenarbeit mit dem Fraunhofer-Institut fUr Produktionstechnik und Automatisierung (IPA), Stuttgart, durchgefUhrt. Das Vorhaben ist gegliedert in eine erste Phase bis 15.04.1979 und eine zweitePhase bis Mitte 1981. In einer dritten Phase bis Ende 1982 wurde ein industrieller Einsatzfall vorbereitet. Die beiden letzten Phasen liefen in Abstimnung mit den Arbeiten der Arbeitsgemeinschaft Handhabungssysteme. 1m Rahmen des Projektes wurden einerseits neue Verfahren zur Regelung, Steuerung und Programmierung, andererseits optische und taktile Sen soren fUr Industtieroboter entwickelt,die die Voraussetzung bilden fUr die ErschlieBung neuer und anspruchsvoller Einsatzgebiete fUr Industrie roboter der dritten Generation. Die Verfahren wurden auf Mehrrechner Mikroprozessorsystemen implementiert und zusamnen mit den Sensoren an an einigen prototypischen Einsatzf~llen - Greifen von ungeordneten Teilen von einem schnell laufenden Band, Fr~sen von komplex geformten Edelstahl-GuBteilen mit einem Roboter - demonstriert. Die Projektleitung am IITB hatten bis 1979 Dr.E. Freund nach Wegberufung von Professor Freund an die Fernuniversit~t Hagen bis Sept. 1981 Dr. H. Steusloff ab Sept 1981 Priv.-Doz. Dr.P.-J. Becker 2. Ziele und Ergebnisse Das Hauptziel des Vorhabens war die Entwicklung sehr fortgeschrittener Handhabun~ssystem~ zur ErschlieBung neuer Einsatzgebiete von Industrie robotern.

Produktdetails

Einband

Taschenbuch

Erscheinungsdatum

01.08.1984

Herausgeber Peter-Joachim Becker
Verlag Springer Berlin

Produktdetails

Einband

Taschenbuch

Erscheinungsdatum

01.08.1984

Herausgeber Peter-Joachim Becker
Verlag Springer Berlin
Seitenzahl

212

Maße (L/B/H)

24,4/17/1,3 cm

Gewicht

389 g

Sprache

Deutsch

ISBN

978-3-540-13594-4

EAN

9783540135944

Herstelleradresse

Springer-Verlag GmbH
Tiergartenstr. 17
69121 Heidelberg
DE

Email: ProductSafety@springernature.com

Noch keine Bewertungen vorhanden

Verfassen Sie die erste Bewertung zu diesem Artikel

Helfen Sie anderen Kundinnen und Kunden durch Ihre Meinung.

Kundinnen und Kunden meinen

Bewertungen (0)

Weitere Artikel finden Sie in

  • Produktbild: Sehr fortgeschrittene Handhabungssysteme
  • Produktbild: Sehr fortgeschrittene Handhabungssysteme